
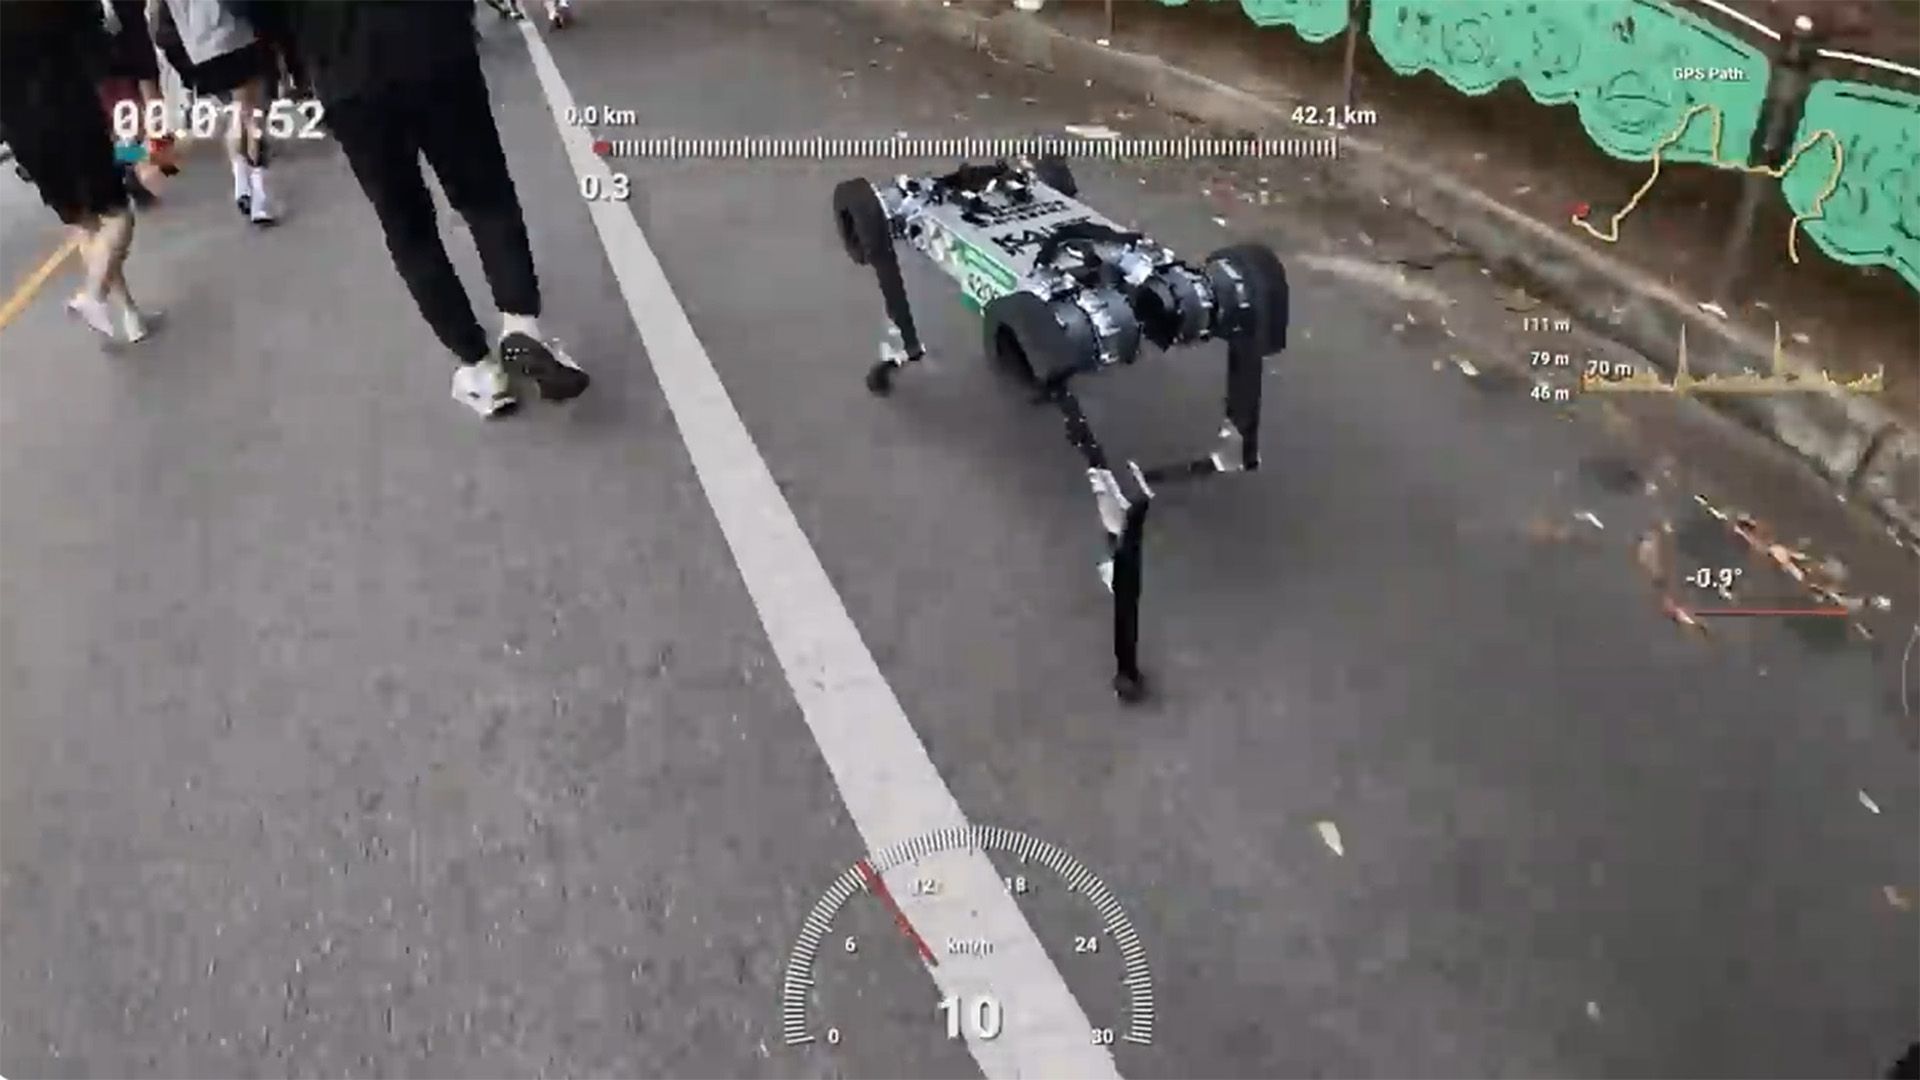
Il y a deux ans, un robot à quatre pattes a parcouru un marathon complet avec une seule charge de batterie, parcourant 42,2 kilomètres sur une route publique vallonnée en Corée du Sud. Nous en savons désormais beaucoup plus sur la façon dont il a réussi cet exploit record.
Le robot ressemblant à un chien, appelé RAIBO2, a terminé le 22e marathon annuel de kakis séchés de Sangju en un peu plus de 4 heures et 19 minutes. Les développeurs du robot affirment qu’il s’agit du premier robot quadrupède à avoir terminé un marathon officiel sans s’arrêter pour se recharger. Ils sont communément appelés « chiens robots » car le mouvement de leurs articulations des pattes avant et arrière ressemble à celui des canines.
Les scientifiques ont présenté leurs découvertes sur l’exploit du robot, qu’il a réalisé le 17 novembre 2024, dans une étude publiée le 23 septembre dans la revue Nature.
Cette réussite représente une nouvelle étape dans la résolution d’une limitation critique des robots quadrupèdes : l’endurance. Bien que les robots à quatre pattes puissent traverser des terrains difficiles que les machines à roues ont du mal à traverser (comme les escaliers et les sentiers accidentés), leur endurance a été limitée car alimenter plusieurs articulations tout en soulevant et en stabilisant à plusieurs reprises le corps de la machine consomme d’énormes quantités d’énergie.
« Contrairement aux robots à roues, les quadrupèdes dépensent continuellement de l’énergie au niveau de leurs articulations pour supporter le poids de leur corps et subissent des pertes d’énergie cinétique lors de contacts intermittents entre leurs pieds et le sol », ont écrit les chercheurs dans l’étude.
La course de RAIBO2 était une épreuve exigeante en situation réelle. Cela a eu lieu pendant le marathon de kaki séché de Sangju, le robot courant aux côtés de participants humains. L’itinéraire comprenait deux montées de 50 mètres (164 pieds), avec des pentes allant jusqu’à 10 degrés. Ces types de gradients exercent une pression accrue sur les ressources énergétiques du robot, mettant à l’épreuve les capacités de gestion de la batterie du robot, ont déclaré les scientifiques.
RAIBO2 avait déjà parcouru 43 km, guidé par GPS, sur un terrain de sport plat, qu’il avait parcouru en 4 heures et 40 minutes avec une seule charge. Cependant, une précédente tentative de marathon sur un terrain accidenté contre d’autres concurrents a dû être interrompue autour de la barre des 23 milles (37 km) après que la batterie du robot soit épuisée. Les développeurs du robot ont attribué ce déficit en partie aux changements fréquents de rythme alors que la machine tentait de s’adapter au rythme des coureurs à proximité.
Pour compenser, l’équipe a augmenté la capacité de la batterie du robot de 33 % et a bricolé le système de contrôle, notamment en mettant en œuvre un contrôle de la rigidité des articulations au niveau de l’actionneur. Cela permettait au robot d’adoucir sa jambe lorsqu’il devait absorber un impact ou s’il avait besoin d’une poussée stable et puissante. Après les ajustements, RAIBO2 s’est étendu à une portée maximale de 41,6 miles (67 km) avec une seule charge, bien que sur des chemins droits, selon les chercheurs.
Une autre mesure clé était le coût total de transport de RAIBO2, une mesure de l’énergie nécessaire pour déplacer un corps sur une distance donnée, les valeurs plus faibles indiquant moins d’énergie dépensée. Les chercheurs ont rapporté que RAIBO2 avait atteint un coût total de transport de 0,25, contre un coût de référence humain de 0,37. Les chercheurs ont déclaré que leur machine était le premier robot quadrupède à dépasser ce chiffre.
- Plus rapide qu’Usain Bolt ? Voici tous les records que les « athlètes » robots ont battus lors des Jeux mondiaux du robot humanoïde de cette année en Chine.
- Les lecteurs réagissent à l’idée de laisser des robots humanoïdes prendre en charge leurs tâches ménagères
- Un robot étrangement humain, alimenté par l’IA, entre en production de masse en Chine
L’équipe a attribué cette efficacité à plusieurs optimisations apportées aux logiciels et au matériel de RAIBO2. Ses composants mécaniques légers étaient particulièrement vitaux, capables de transmettre l’énergie cinétique de ses articulations avec très peu d’interférences. Ils ont également crédité un circuit de motorisation à faibles pertes et, du côté logiciel, une politique de locomotion spécifiquement rationalisée pour limiter la consommation d’énergie. Le système a également été formé à l’aide de l’environnement de simulation de l’équipe, appelé RaiSim, qui comprend des modèles de pentes, d’escaliers et de routes verglacées.
Comme de nombreux véhicules électriques, RAIBO2 peut régénérer une partie de la batterie en captant l’énergie cinétique, notamment en descente. Cette capacité lui permet de compenser une partie de l’énergie qu’il dépense lors de la montée, même si elle n’élimine pas le coût supplémentaire d’un terrain vallonné.
Les chercheurs ont déclaré que RAIBO2 avait une autonomie par charge plus de trois fois supérieure à celle des robots quadrupèdes existants, avec une capacité totale de batterie de 2 016 wattheures. C’est en partie à cause de cette augmentation de capacité que l’équipe estime désormais que le robot pourrait parcourir jusqu’à 25 km de plus que son marathon, pour un total de 41,6 miles (67 km).
Ce type d’endurance pourrait élargir les rôles des robots quadrupèdes dans les endroits où les modèles à roues ne sont pas pratiques, ont ajouté les développeurs dans l’étude. Par exemple, ils pourraient être utiles dans les zones sinistrées et les zones montagneuses, où un robot suffisamment mobile et à haute endurance pourrait transporter des caméras, des capteurs ou du matériel de communication sur un terrain accidenté.
